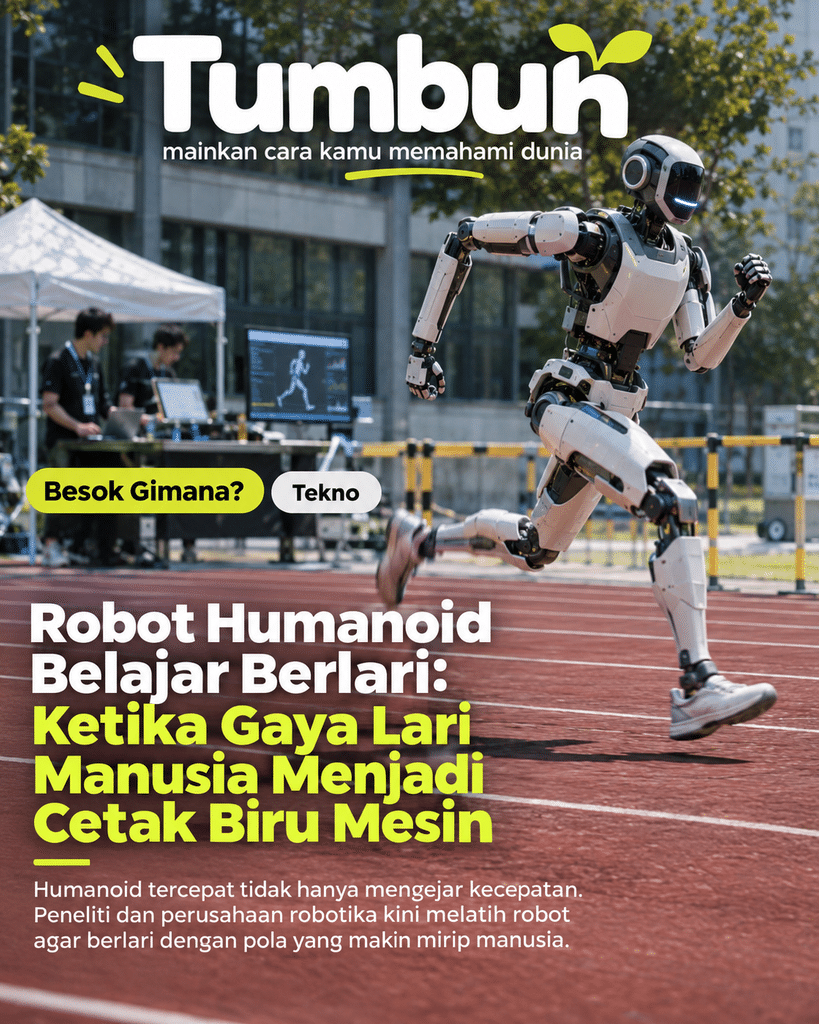
Humanoid tercepat tidak hanya mengejar kecepatan. Peneliti dan perusahaan robotika kini melatih robot agar berlari dengan pola yang makin mirip manusia. Dari sini muncul pertanyaan baru: ketika mesin meniru perilaku lari manusia, masa depan gerak akan dibawa ke mana?
Dari Robot yang Bisa Jalan Menuju Robot yang Bisa Berlari seperti Manusia
Selama bertahun-tahun, kemampuan berjalan sudah cukup untuk membuat robot humanoid terlihat mengesankan. Tubuh tegak, dua kaki yang seimbang, lalu beberapa langkah stabil di lantai datar sudah dianggap sebagai kemajuan besar. Namun, standar itu mulai bergeser. Kini perhatian bergerak ke tahap berikutnya: robot humanoid tidak lagi cukup hanya bisa berjalan, melainkan mulai dituntut mampu berlari.
Berlari ternyata bukan sekadar berjalan lebih cepat. Saat manusia berlari, tubuh memasuki fase ketika kedua kaki sempat terangkat bersamaan dari tanah. Ada perubahan ritme, penopang beban, ayunan lengan, kemiringan badan, dan cara tubuh menjaga keseimbangan ketika kecepatan meningkat. Hal-hal semacam itu sangat sulit dilakukan mesin yang harus mengatur motor, sendi, sensor, dan distribusi berat secara presisi dalam waktu yang sangat singkat.
Karena itu, ketika robot humanoid mulai berlari, persoalan yang dibicarakan bukan hanya soal kecepatan maksimum. Yang jauh lebih penting adalah bagaimana gerakan itu dibentuk. Apakah robot hanya bergerak cepat dengan pola kaku, atau sudah mulai menunjukkan perilaku lari yang lebih mirip manusia? Pertanyaan ini menjadi menarik karena perkembangan robotika beberapa tahun terakhir justru bergerak ke arah peniruan gerak manusia secara semakin rinci.
Di sinilah topik “fastest humanoid” menjadi lebih luas daripada daftar rekor. Robot tercepat memang menarik perhatian. Namun, di balik perhatian tersebut, tersimpan perubahan besar dalam cara manusia mendesain mesin: tubuh manusia mulai dijadikan model gerak yang perlu dibaca, ditiru, dipindahkan, lalu diolah ulang oleh algoritma.
Siapa yang Disebut Fastest Humanoid?
Istilah fastest humanoid terdengar sederhana, padahal sebetulnya rumit. Rekor resmi Guinness yang mudah ditelusuri masih mencatat ASIMO dari Honda sebagai humanoid tercepat dengan kecepatan 9 kilometer per jam pada 2011. Pada masa itu, kemampuan berlari dengan kedua kaki sempat melayang dari tanah sudah merupakan lompatan teknologi besar. ASIMO menunjukkan bahwa robot dapat melakukan gerak yang selama ini sangat khas manusia.
Namun, perkembangan robotika tidak berhenti di situ. Dalam lebih dari satu dekade setelah ASIMO, perusahaan dan laboratorium riset melaporkan berbagai capaian baru. Unitree, misalnya, menampilkan humanoid H1 dengan kemampuan lari dan klaim performa yang jauh lebih tinggi. Dalam informasi resminya, Unitree menyebut H1 sebagai humanoid serbaguna berukuran penuh yang mampu berlari, dengan kecepatan bergerak 3,3 meter per detik dan potensi mobilitas lebih dari 5 meter per detik. Pada pembaruan profil perusahaan, Unitree bahkan menyebut H1 pernah melampaui kecepatan 10 meter per detik. Klaim seperti ini memperlihatkan bahwa perlombaan performa sedang berlangsung sangat cepat.
Masalahnya, tidak semua angka itu berada dalam kategori pengukuran yang sama. Ada rekor resmi, ada klaim performa perusahaan, ada hasil uji laboratorium, dan ada capaian dalam kondisi eksperimen tertentu. Masing-masing mempunyai konteks yang berbeda. Karena itu, menyebut satu robot sebagai yang tercepat tanpa menjelaskan metode pengukuran dapat membuat pembaca salah paham.
Justru dari kerumitan itulah topiknya menjadi menarik. “Fastest humanoid” sekarang tidak lagi sekadar menunjuk satu nama. Istilah itu lebih tepat dipahami sebagai penanda bahwa robot humanoid sudah masuk ke fase kompetisi baru: siapa yang paling cepat, paling stabil, paling hemat energi, sekaligus paling mirip manusia dalam bergerak.
Mengapa Robot Harus Meniru Gaya Lari Manusia?
Pertanyaan ini penting karena manusia sebenarnya bisa saja membuat mesin yang bergerak cepat tanpa harus menyerupai manusia. Mobil, drone, kereta cepat, atau robot berkaki empat membuktikan bahwa efisiensi tidak selalu membutuhkan bentuk humanoid. Kalau begitu, mengapa robot dua kaki justru diarahkan meniru tubuh dan perilaku manusia?
Jawabannya berkaitan dengan lingkungan tempat robot itu kelak hidup. Dunia manusia dibangun untuk tubuh manusia. Tangga dibuat untuk langkah manusia. Lorong, trotoar, pintu, pegangan, meja, alat kerja, bahkan ritme keramaian publik semuanya disusun berdasarkan cara tubuh manusia bergerak. Bila robot akan bekerja di ruang yang sama, maka gerak yang terlalu asing justru akan membuat interaksi menjadi sulit.
Gaya lari manusia juga bukan sekadar tampilan luar. Di dalamnya ada banyak informasi yang berguna: bagaimana tubuh menjaga pusat gravitasi, bagaimana sendi menyalurkan gaya, kapan kaki mendarat, seberapa jauh ayunan lengan membantu stabilitas, dan bagaimana ritme langkah berubah ketika kecepatan meningkat. Semua itu merupakan paket pengetahuan biologis yang terbentuk melalui evolusi panjang. Robotika modern berusaha memanen pengetahuan tersebut melalui data gerak.
Dengan kata lain, tubuh manusia kini berubah menjadi sumber data teknik. Gerak manusia direkam, dimodelkan, disesuaikan dengan tubuh robot, lalu dijadikan bahan pelatihan bagi sistem kendali. Robot tidak hanya diajari hasil akhirnya, tetapi juga pola-pola kecil yang membuat gerak manusia terlihat alami. Inilah yang membuat pembahasan perilaku lari robot jauh lebih menarik daripada sekadar daftar kemampuan mesin.
Dari Meniru Gerak Menuju Menghasilkan Perilaku
Ada perubahan penting dalam dunia robotika beberapa tahun terakhir. Dulu, robot sering digerakkan melalui skrip yang sangat rinci. Setiap langkah, sudut sendi, dan urutan gerak diatur dengan aturan yang kaku. Pendekatan itu membuat gerakan dapat diprediksi, tetapi sering terlihat patah-patah dan sulit menyesuaikan diri ketika lingkungan berubah.
Sekarang pendekatannya bergeser. Peneliti memakai data gerak manusia sebagai contoh, lalu melatih sistem kendali berbasis pembelajaran mesin agar robot dapat menghasilkan perilaku yang lebih lentur. Bukan lagi sekadar mengikuti daftar instruksi, melainkan belajar bagaimana tubuh bergerak dalam pola tertentu. Di sinilah kata perilaku menjadi penting. Robot tidak sekadar menjalankan perintah “langkahkan kaki kanan, lalu kaki kiri,” melainkan belajar pola berlari sebagai suatu kesatuan.
Riset 2026 tentang Chasing Autonomy memberi gambaran cukup jelas mengenai pergeseran itu. Tim peneliti melatih Unitree G1 menggunakan gerak manusia yang telah diolah dan disesuaikan, lalu membangun pengendali yang mampu melacak kecepatan dan bergerak secara lebih otonom. Hasilnya, robot dapat berlari hingga 3,3 meter per detik dan menempuh ratusan meter di lingkungan nyata sambil tetap menghindari hambatan. Hal yang menarik bukan hanya kecepatannya, melainkan fakta bahwa gerak tersebut dibentuk dari peniruan gerak manusia yang telah dimodifikasi agar cocok untuk tubuh robot.
Di tahap berikutnya, penelitian 2026 lainnya bahkan membahas motion style transfer untuk robot humanoid. Fokusnya bukan lagi sekadar membuat robot bergerak, tetapi membuat robot dapat membawa “gaya” dari contoh gerak manusia ke dalam tindakan lain. Ritme, ayunan lengan, postur, dan nuansa perilaku diperlakukan sebagai sesuatu yang bisa dipindahkan. Bagi robotika, ini berarti manusia bukan hanya sumber data mekanis, melainkan juga sumber ekspresi gerak.
Apa yang Sebenarnya Ditiru dari Lari Manusia?
Kalau dilihat sekilas, lari manusia tampak sederhana. Padahal di dalamnya ada banyak lapisan. Langkah pertama adalah ritme. Tubuh tidak menjejak tanah secara acak, melainkan mengikuti pola waktu yang rapat dan terus menyesuaikan diri terhadap kecepatan. Lapisan berikutnya adalah postur. Saat berlari lebih cepat, badan sedikit condong, panggul bekerja menjaga distribusi beban, dan lutut menyesuaikan tinggi angkatan kaki.
Lalu ada ayunan lengan. Banyak orang mengira lengan hanya ikut bergerak sebagai hiasan. Padahal ayunan lengan membantu menyeimbangkan putaran tubuh ketika kaki bergerak cepat. Pada robot humanoid, bagian ini sangat penting karena tubuh mesin sering sulit menjaga kestabilan jika hanya mengandalkan kaki. Karena itu, ketika robot mulai meniru ayunan lengan manusia, yang ditiru bukan sekadar tampilan, tetapi fungsi keseimbangan.
Ada juga fase melayang, yaitu saat kedua kaki tidak menyentuh tanah. Inilah salah satu penanda paling jelas bahwa suatu gerak sudah menjadi lari, bukan lagi jalan cepat. Bagi robot, fase ini sangat menantang karena selama momen singkat itu keseimbangan harus diprediksi sebelum kaki kembali mendarat. Salah perhitungan sedikit saja bisa membuat robot jatuh.
Artinya, yang ditiru robot dari manusia bukan satu gerakan tunggal, melainkan hubungan antargerak. Tubuh manusia berlari melalui koordinasi yang sangat kaya. Robotika modern mencoba memetakan koordinasi itu menjadi angka, model, dan kebijakan gerak. Semakin banyak yang berhasil dipahami, semakin dekat robot kepada perilaku yang terasa manusiawi.
Mengapa Gerak yang Mirip Manusia Dianggap Penting?
Ada alasan teknis, tetapi ada juga alasan sosial. Dari sisi teknis, gerak yang mirip manusia membantu robot beroperasi di ruang yang memang dibuat untuk manusia. Dari sisi sosial, gerak yang terbaca alami membuat manusia lebih mudah memahami niat robot. Ini penting ketika robot mulai berada di pabrik, gudang, rumah sakit, ruang publik, atau bahkan rumah.
Bayangkan dua robot yang sama-sama berlari mendekat untuk membawa barang. Robot pertama bergerak terlalu patah, terlalu tiba-tiba, dan sulit diprediksi. Robot kedua mempunyai ritme yang lebih halus, ayunan tubuh yang lebih terbaca, dan arah gerak yang terasa masuk akal bagi pengamat. Secara psikologis, manusia cenderung lebih mudah percaya dan menyesuaikan diri pada robot kedua. Jadi, naturalitas gerak punya nilai praktis.
Riset tentang Motion Turing Test menunjukkan bahwa ilmuwan kini juga mulai menilai sejauh mana gerak robot tampak manusiawi di mata pengamat. Ini menarik karena standar keberhasilan robot tidak lagi berhenti pada “tidak jatuh” atau “mencapai tujuan,” tetapi juga merambah ke “bagaimana gerak itu dibaca manusia.” Dalam dunia yang makin padat mesin, keterbacaan perilaku bisa menjadi unsur keselamatan sekaligus kenyamanan.
Dengan begitu, gaya lari robot bukan perkara kosmetik. Di dalamnya tersimpan urusan komunikasi nonverbal antara manusia dan mesin. Robot yang geraknya lebih manusiawi berpotensi lebih mudah diterima, tetapi sekaligus menimbulkan pertanyaan baru: seberapa jauh mesin perlu menyerupai manusia?
Dari Laboratorium ke Kehidupan Sehari-hari
Saat ini kebanyakan demonstrasi humanoid masih tampil di laboratorium, panggung teknologi, atau video promosi. Namun arah pengembangannya menunjukkan bahwa kemampuan ini dipersiapkan untuk dunia yang lebih nyata. Robot yang bisa berlari stabil akan lebih mudah mengejar target waktu, berpindah ruang, menghindari rintangan, dan beradaptasi di lingkungan yang tidak selalu rapi.
Di pabrik, kemampuan bergerak cepat dan stabil dapat memperpendek waktu pengantaran komponen. Di area logistik, robot yang mampu menjaga keseimbangan sambil membawa beban akan memberi efisiensi tambahan. Dalam situasi darurat, robot yang dapat bergerak cepat di lingkungan manusia mungkin dipakai untuk inspeksi, pengantaran alat, atau pemetaan awal di area berisiko.
Namun, ketika robot benar-benar masuk ke ruang hidup manusia, makna “berlari seperti manusia” akan berubah. Yang dibutuhkan bukan hanya kecepatan, tetapi juga etika gerak. Seberapa dekat robot boleh melintas? Seberapa cepat robot aman bergerak di trotoar? Bagaimana robot menyesuaikan langkah ketika berada di dekat anak kecil, lansia, atau kerumunan? Semua pertanyaan itu membuat perilaku lari robot bukan semata isu teknik, melainkan juga isu sosial.
Karena itu, perkembangan robot humanoid sebaiknya tidak dibaca sebagai tontonan teknologi belaka. Di balik video yang tampak keren, ada desain masa depan tentang bagaimana tubuh buatan akan berbagi ruang dengan tubuh manusia.
Ketika Tubuh Manusia Menjadi Standar bagi Mesin
Ada satu hal yang jarang dibahas ketika orang terpukau melihat robot berlari. Di balik semua itu, tubuh manusia sedang diperlakukan sebagai sumber standar. Bukan hanya ukuran kaki atau panjang langkah, tetapi juga kebiasaan tubuh menyeimbangkan diri, mengayunkan lengan, mengatur ritme, bahkan membawa gaya tertentu.
Di satu sisi, ini menunjukkan penghargaan baru terhadap kompleksitas tubuh manusia. Gerak yang tampak biasa ternyata menyimpan kecerdasan yang sangat sulit direplikasi. Namun, di sisi lain, hal ini juga mengubah tubuh menjadi data. Perilaku manusia direkam, disegmentasi, disarikan, dan dipakai ulang untuk melatih mesin.
Perubahan ini penting karena menandai bentuk baru relasi kuasa dalam teknologi. Perusahaan dan laboratorium yang menguasai data gerak, model pembelajaran, dan infrastruktur komputasi akan punya peran besar dalam menentukan bagaimana robot masa depan bergerak. Tubuh manusia menjadi sumber, tetapi pengolahan dan pemanfaatannya berada di tangan institusi teknologi yang punya modal, perangkat, dan otoritas ilmiah.
Bagi pembaca Tumbuh, bagian ini layak dicermati. Perkembangan robotika memang menarik, tetapi selalu ada pertanyaan tentang siapa yang mengumpulkan data, siapa yang menetapkan standar gerak yang dianggap ideal, dan siapa yang akan memperoleh keuntungan paling besar dari tubuh yang telah diterjemahkan menjadi algoritma.
Besok, Robot Tidak Hanya Bisa Lari
Jika arah perkembangan ini berlanjut, masa depan robot humanoid kemungkinan tidak berhenti pada lari. Robot akan semakin mampu menyesuaikan gaya bergerak dengan konteks. Di satu tempat mungkin berjalan santai, di tempat lain berlari cepat, lalu di ruang publik bergerak lebih hati-hati agar tidak mengganggu manusia. Gerak akan menjadi semakin situasional.
Ada kemungkinan lain yang lebih jauh. Bila gaya gerak manusia bisa dipindahkan ke robot, maka robot juga mungkin kelak memiliki “karakter gerak” tertentu. Bukan dalam arti punya perasaan seperti manusia, tetapi mempunyai pola perilaku yang bisa dibedakan. Sebuah robot bisa dirancang bergerak lebih sigap, lebih hati-hati, lebih ramah, atau lebih tegas, tergantung fungsi dan konteks penggunaannya.
Di titik itu, humanoid tidak hanya menjadi mesin yang efisien, tetapi juga aktor sosial yang dibaca melalui tubuhnya. Cara berlari, berhenti, menoleh, dan menjaga jarak akan ikut membentuk makna. Interaksi manusia dengan robot menjadi semakin mirip interaksi dengan sesama makhluk bergerak, meskipun yang dihadapi tetaplah sistem buatan.
Masa depan semacam itu membuat satu hal menjadi jelas. Pertanyaan tentang robot tercepat pada akhirnya hanyalah pintu masuk. Yang jauh lebih penting adalah perubahan besar di belakangnya: mesin sedang belajar bukan hanya untuk bergerak, tetapi untuk bergerak dengan bahasa tubuh yang dapat dipahami manusia.
Pada suatu pagi nanti, mungkin ada robot yang berlari melintasi halaman pabrik, koridor rumah sakit, atau pusat distribusi barang. Kecepatannya mungkin membuat orang terkesan. Namun, yang diam-diam lebih menentukan justru hal lain: ritmenya terasa akrab, ayunannya mudah dibaca, dan geraknya tidak lagi tampak asing.
Saat itulah manusia mungkin menyadari bahwa yang sedang bergerak cepat bukan cuma robot. Cara manusia memahami tubuh, gerak, dan kecerdasan juga ikut berubah.